Demnächst bei Cobomatics
MISSION
HYBRIDE MOBILE
ROBOTER
Mobil transportieren. Flexibel handhaben.
MISSION verbindet autonome mobile Plattformen mit Robotik, Bildverarbeitung und intelligenter Steuerung.
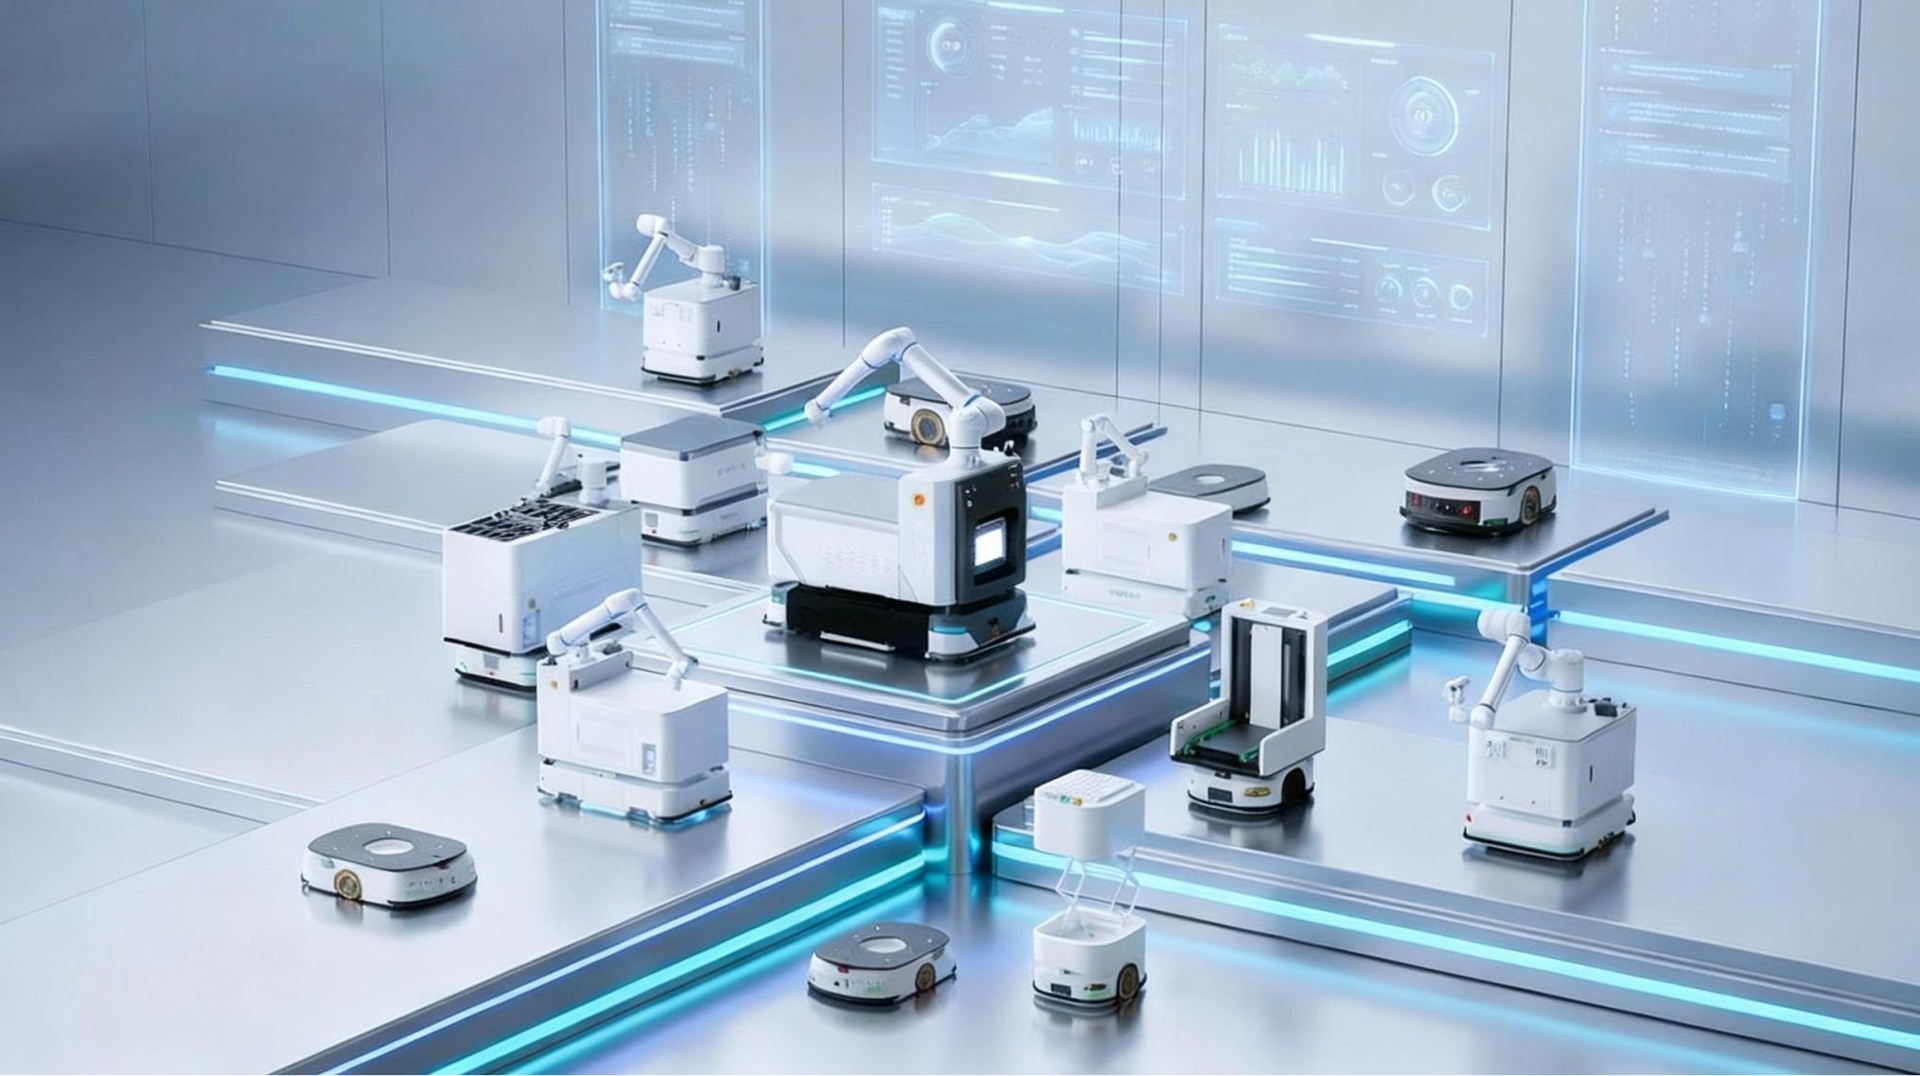
Eine mobile Einheit. Mehrere Aufgaben.
MOBILITÄT TRIFFT
PRÄZISION.
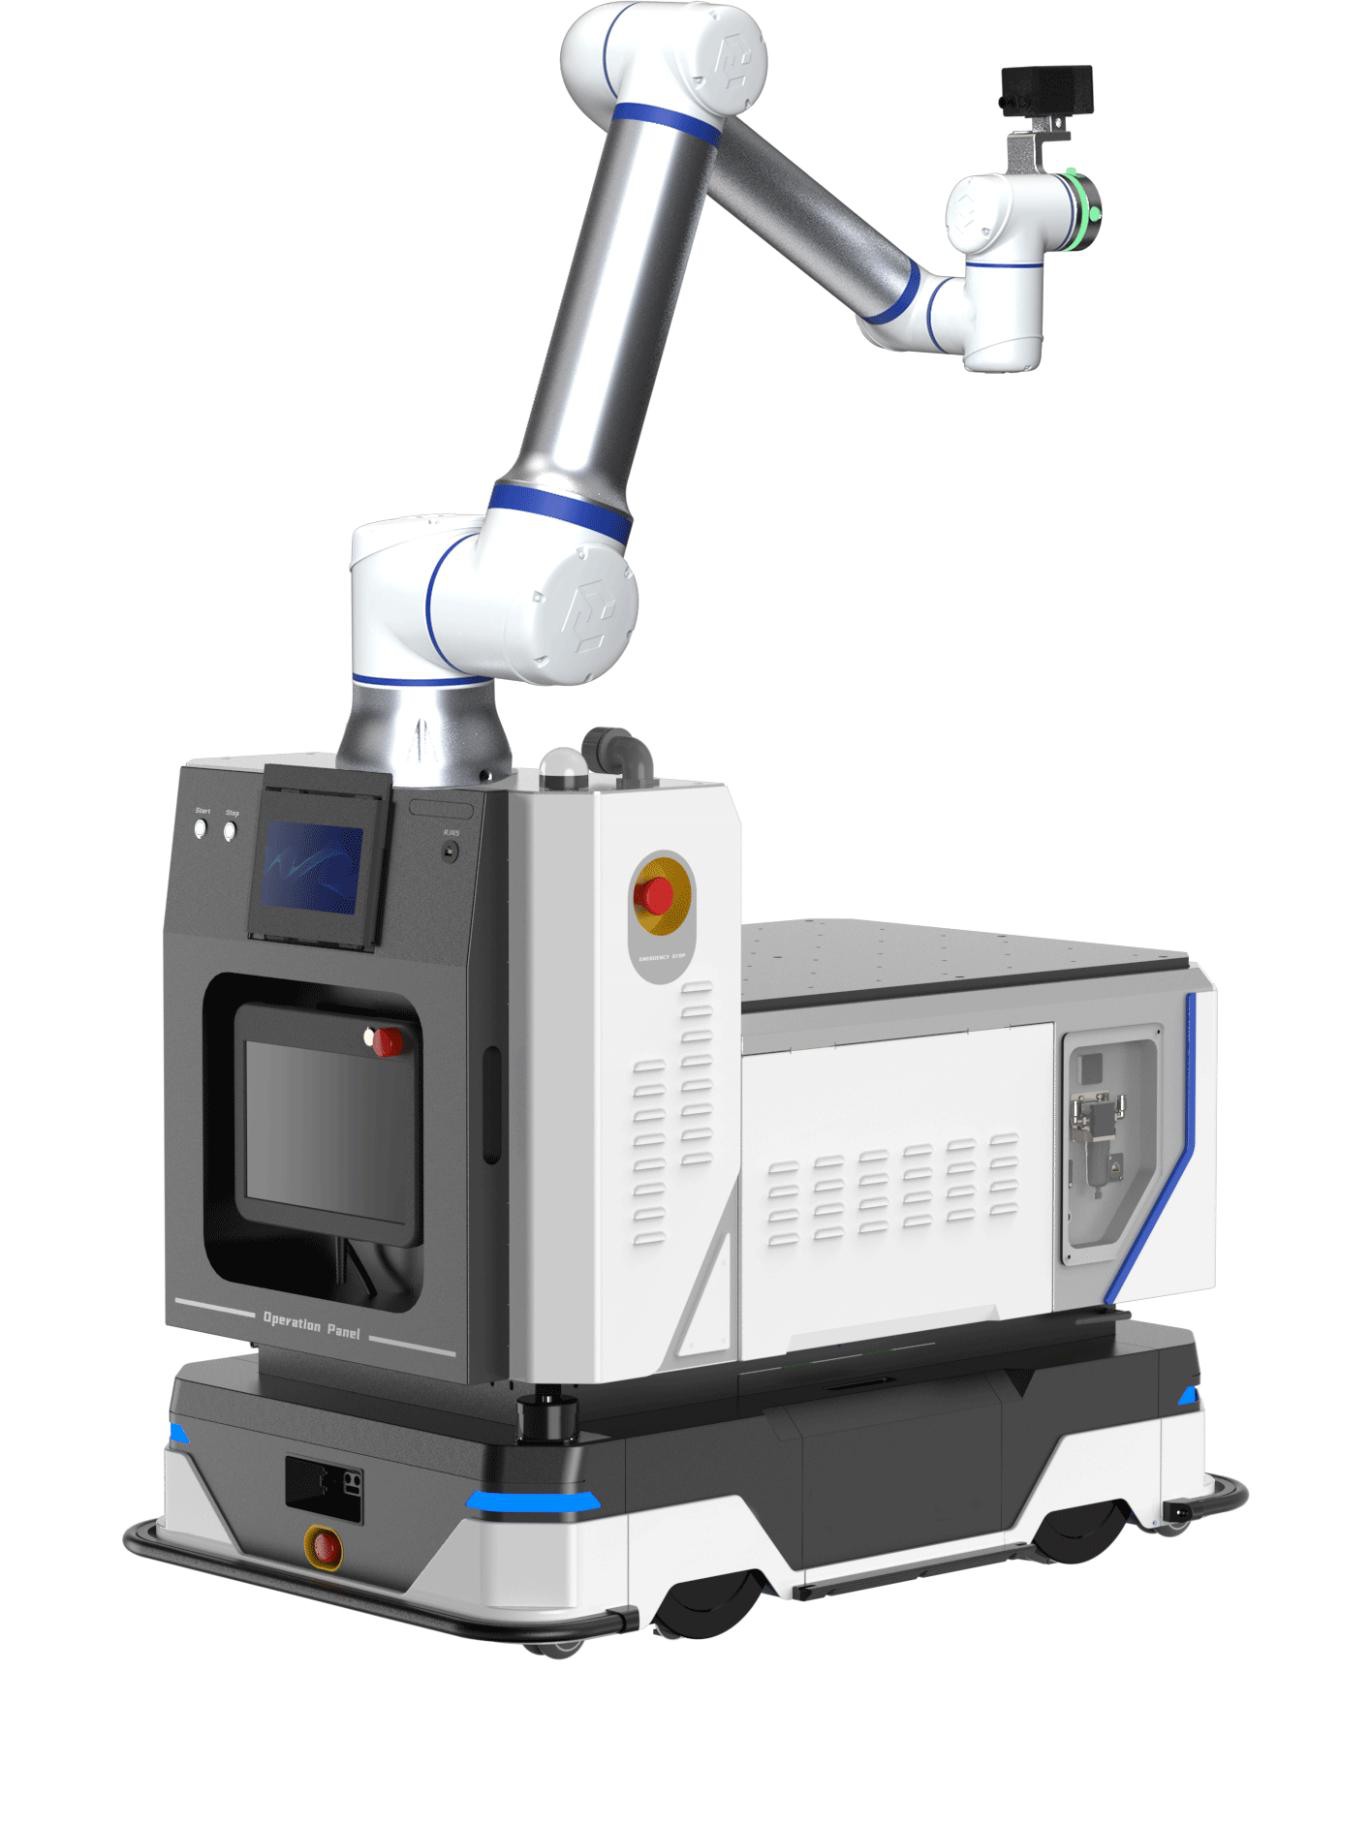
Ein klassischer Roboter arbeitet an einem festen Platz. Ein mobiler Manipulator bringt seinen Roboterarm dorthin, wo die nächste Aufgabe wartet.
MISSION kombiniert AMR-Plattform, kollaborativen Roboterarm und Bildverarbeitung. Die Plattform fährt zur Station, das Vision-System unterstützt die Positionierung und der Arm übernimmt die Handhabung.
So lassen sich Transport und Bearbeitung zu einem durchgängigen Ablauf verbinden – beispielsweise bei der Maschinenbeschickung, Materialbereitstellung oder Bauteilhandhabung.
MISSION Robots ist laut Prospekt eine Tochtergesellschaft von Elite Robots. Die konkrete Konfiguration richtet sich nach Ihrer Anwendung.
01
AUTONOM FAHREN
Mobile Plattformen navigieren zwischen Stationen und planen ihre Fahrwege.
02
PRÄZISE HANDHABEN
Roboterarm und Vision-System verbinden Mobilität mit gezieltem Greifen und Positionieren.
03
FLEXIBEL KONFIGURIEREN
Unterschiedliche Plattformen, Aufbauten und Endeffektoren passen sich dem Prozess an.
04
ZENTRAL KOORDINIEREN
Die Steuerung verknüpft Transportaufträge, Robotik und übergeordnete Systeme.
Die MISSION Produktfamilie
DER PASSENDE ROBOTER
FÜR IHREN MATERIALFLUSS.
Vom kompakten Transportfahrzeug bis zum mobilen Manipulator: fünf Produktreihen für unterschiedliche Aufgaben.
M-BOT
Mobile Manipulatoren
CM650 · CM500 · CM650U · CD550
Transportieren, greifen und Maschinen bedienen: Ein Roboterarm auf einer mobilen Plattform verbindet mehrere Arbeitsstationen.
12 kg Armtraglast · 1.304 mm Arbeitsradius
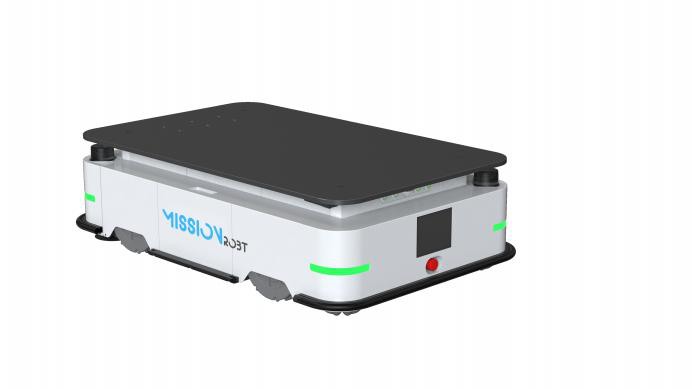
M-SPARK
Mobile Plattformen
VM650 · VM500 · VD450 · VD550
Flexible Basis für Transportaufgaben, Fördermodule oder anwendungsspezifische Aufbauten. Omnidirektional oder mit Differentialantrieb.
80 bis 500 kg Plattformtraglast, je nach Modell
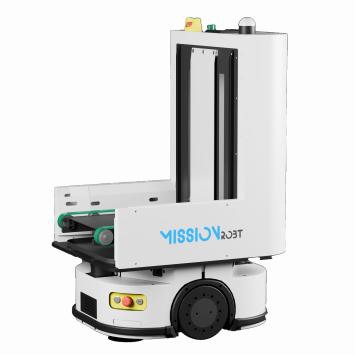
M-SPEED
Logistik-AMR
LD450-LB · LD450-EB
Material an Stationen übergeben: Förderaufbau und variable Andockhöhe verbinden den mobilen Transport mit dem Produktionsprozess.
50 kg Fördertraglast
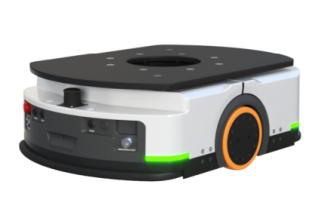
M-FLEX
Hub-AMR
TU400 · TU600
Ladungsträger aufnehmen und zwischen Arbeitsplätzen bewegen. Die elektrische Hubplattform übernimmt das Anheben.
400 / 600 kg Traglast · 60 mm Hubweg
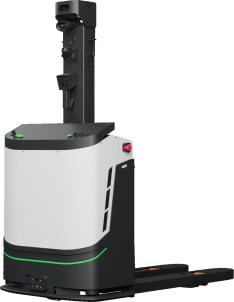
M-FORCE
Gabelstapler-AMR
FL1600 · SL1400
Autonomer Palettentransport und Hubaufgaben für schwerere Lasten. Fahrzeug und Hubhöhe werden passend zum Materialfluss ausgewählt.
1.600 kg FL1600 / 1.400 kg SL1400
Fahren. Sehen. Greifen. Steuern.
VIER KOMPONENTEN.
EIN SYSTEM.
Die Hardware ist ein Teil der Lösung. Entscheidend ist das Zusammenspiel von Navigation, Roboterarm, Sensorik und Auftragssteuerung.
M-ATCS: Transportaufträge koordinieren
Die Transportsteuerung bündelt Fahrzeuge, Aufträge und Schnittstellen. Laut Prospekt unterstützt sie unterschiedliche Navigationsverfahren und Fahrzeugmodelle sowie unter anderem TCP/IP, UDP, Modbus TCP, Modbus RTU und WebService.
2.5D-Vision: An der Station positionieren
Bildverarbeitung erkennt Merkmale und unterstützt die Korrektur von Position und Orientierung. Bei den M-Bot-Modellen nennt der Prospekt eine integrierte Positioniergenauigkeit von ±0,2 mm mit 2.5D-Vision. Diese Angabe ist von der Navigationsgenauigkeit des Fahrwerks zu unterscheiden.
Integrierte Steuerung: Abläufe verbinden
MISSION beschreibt eine gemeinsame Steuerungsarchitektur für Fahrwerk, Roboterarm, Sensorfusion und Sicherheitsmanagement sowie eine webbasierte Benutzeroberfläche für die grafische Programmierung.
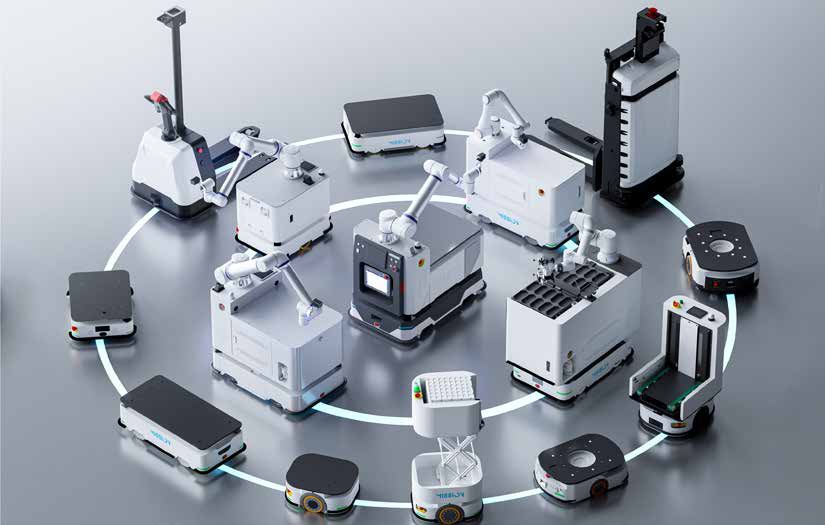
Systemübersicht aus dem MISSION-Prospekt. Funktionen und Schnittstellen hängen von der gewählten Ausführung ab.
Anwendungen
AUTOMATISIERUNG,
DIE MITGEHT.
Die Beispiele zeigen, wo mobile Robotik Transport und Handhabung in einem Ablauf verbinden kann.
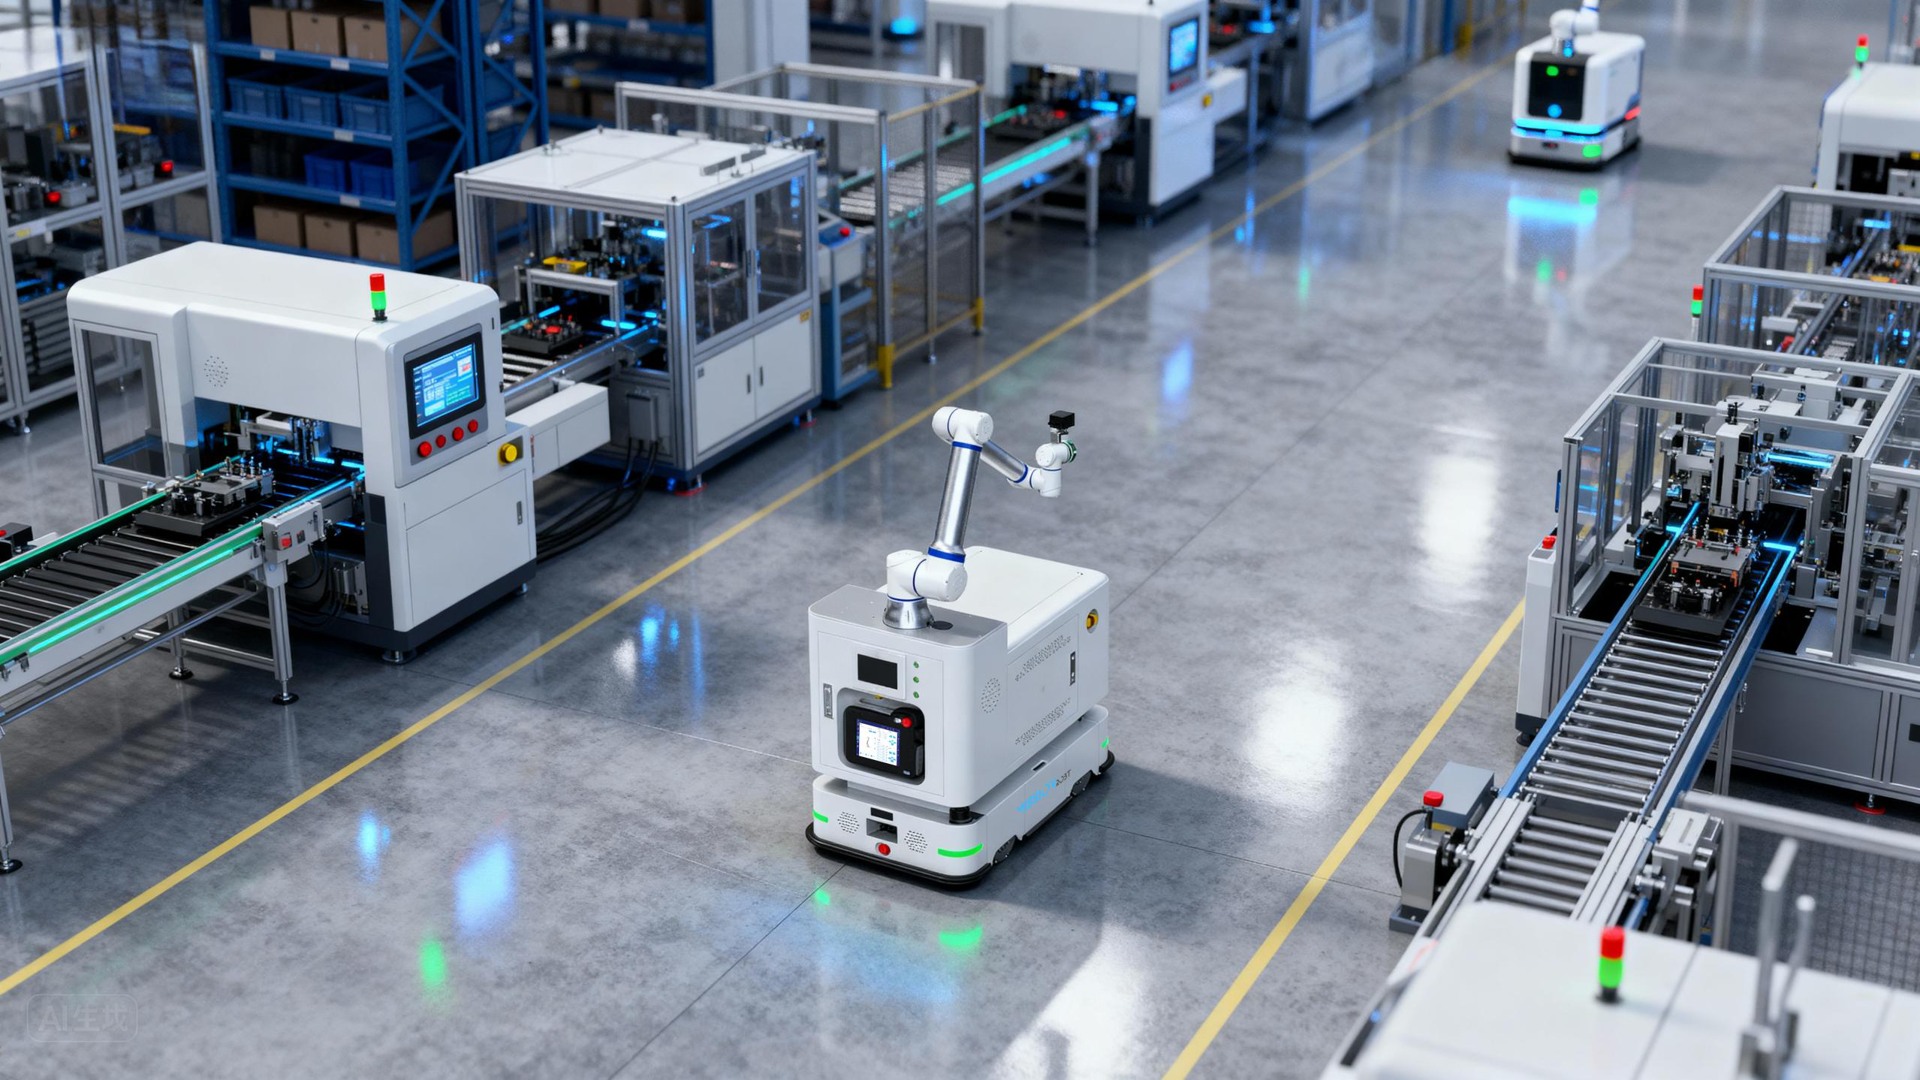
Elektronikfertigung
Werkstücke bereitstellen, Maschinen be- und entladen und wechselnde Produktvarianten unterstützen.
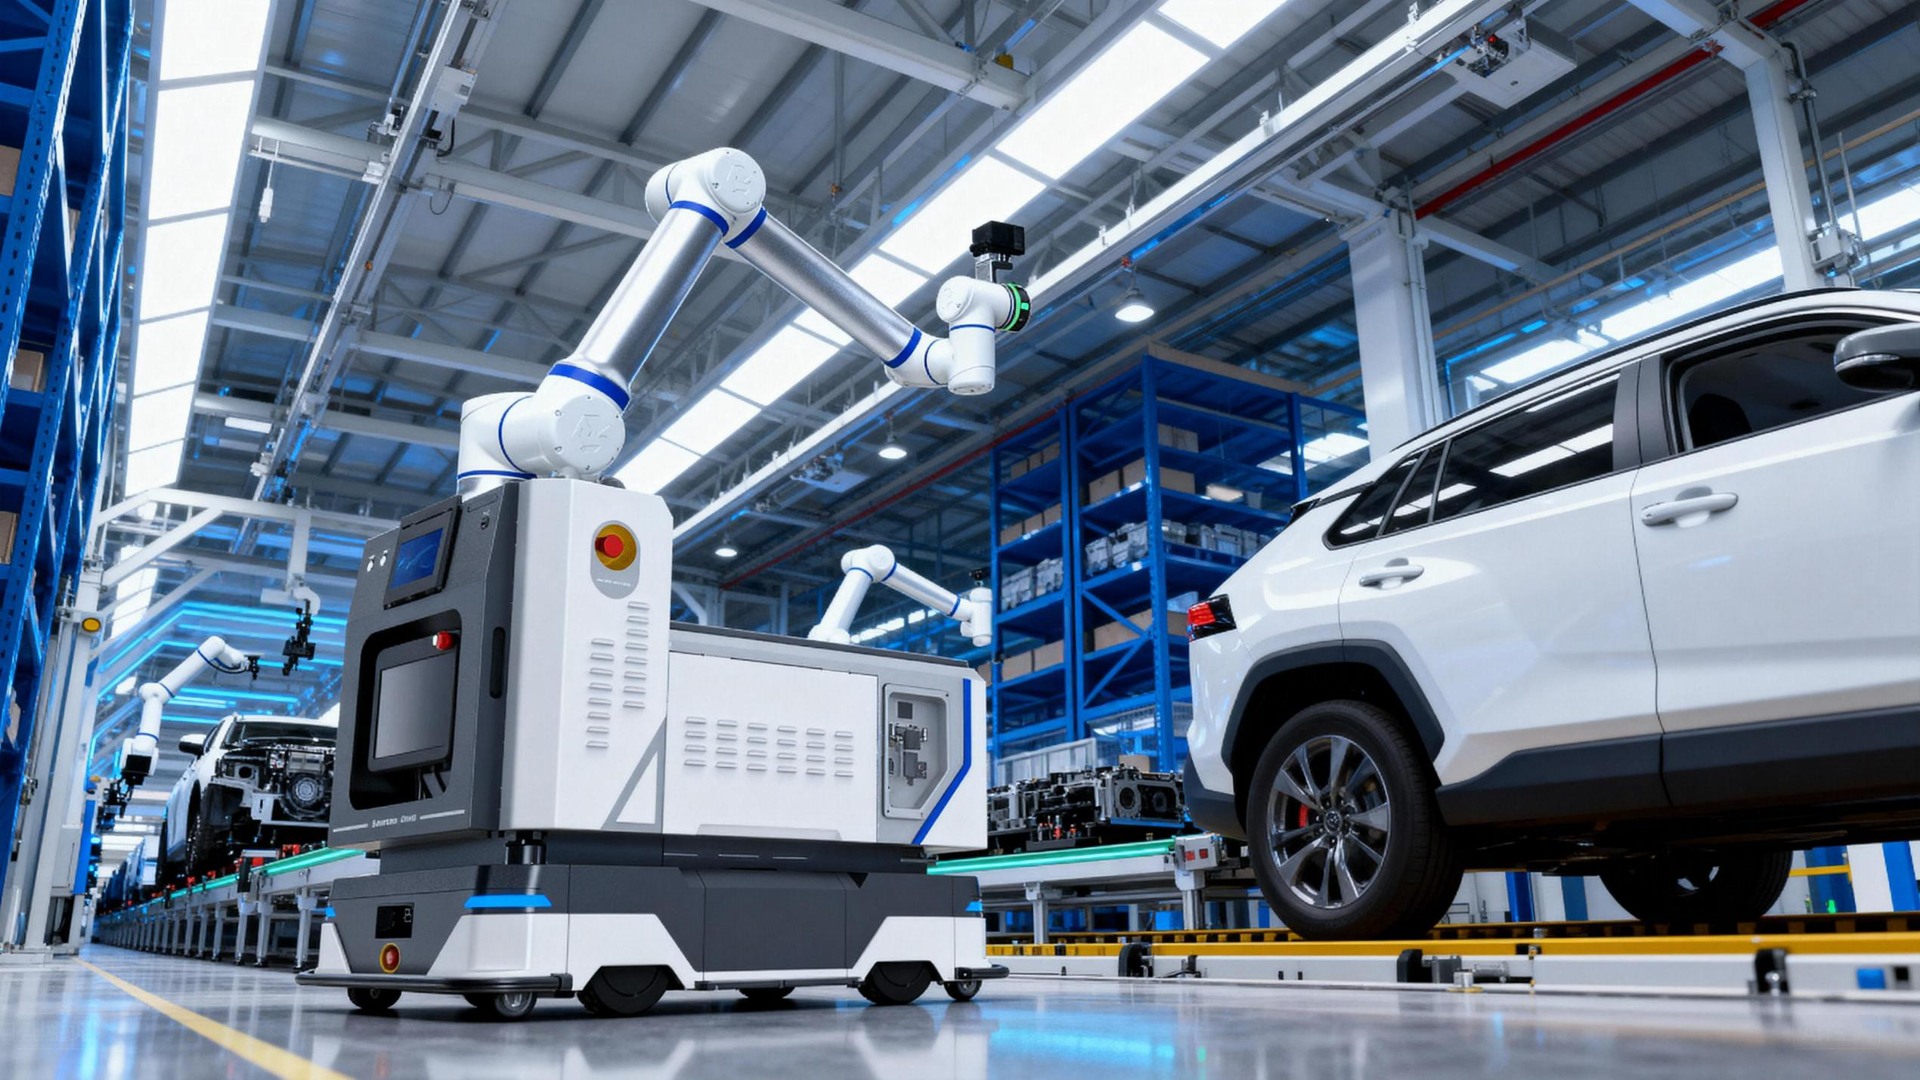
Automobil & Zulieferer
Bauteile zwischen Stationen transportieren und wiederkehrende Handhabungsaufgaben automatisieren.
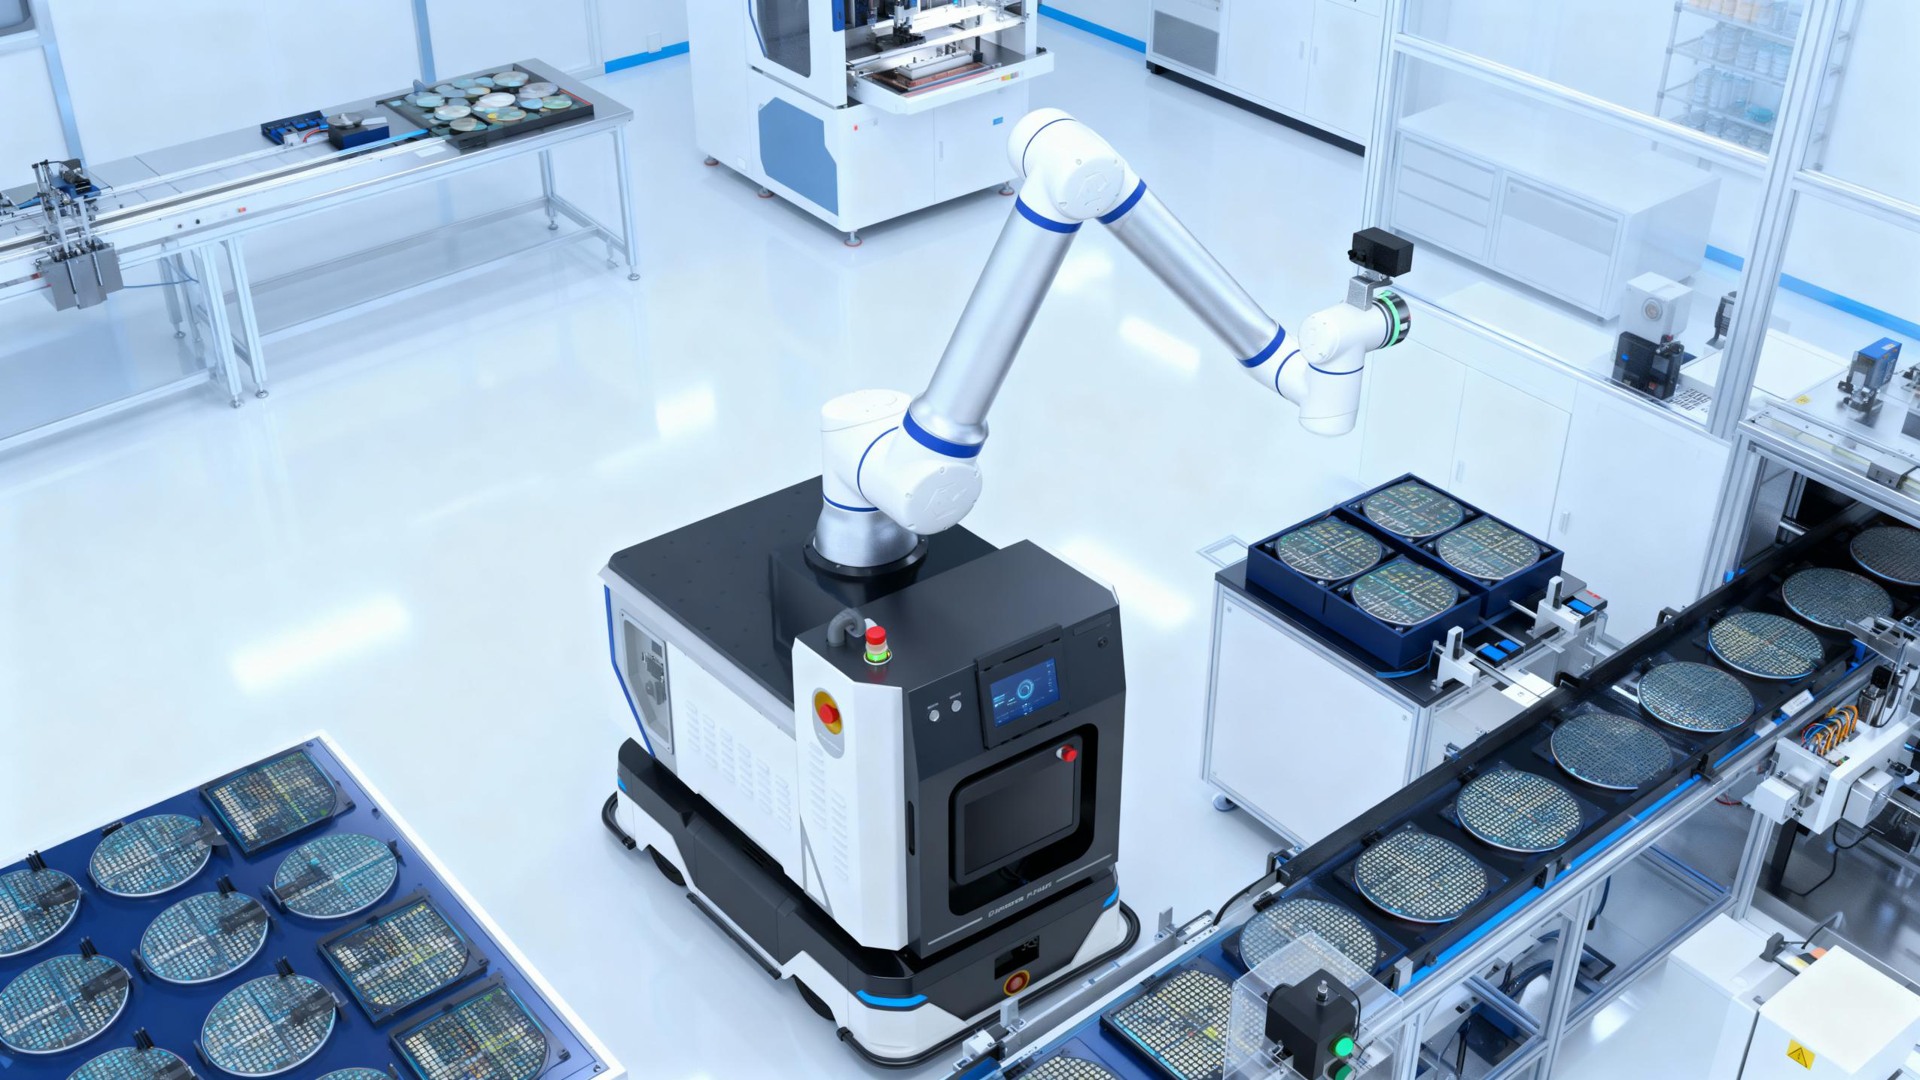
Halbleiter & optische Kommunikation
Präzises Handling und Materialtransfer zwischen Anlagen. Reinraumanforderungen werden für die konkrete Ausführung geprüft.
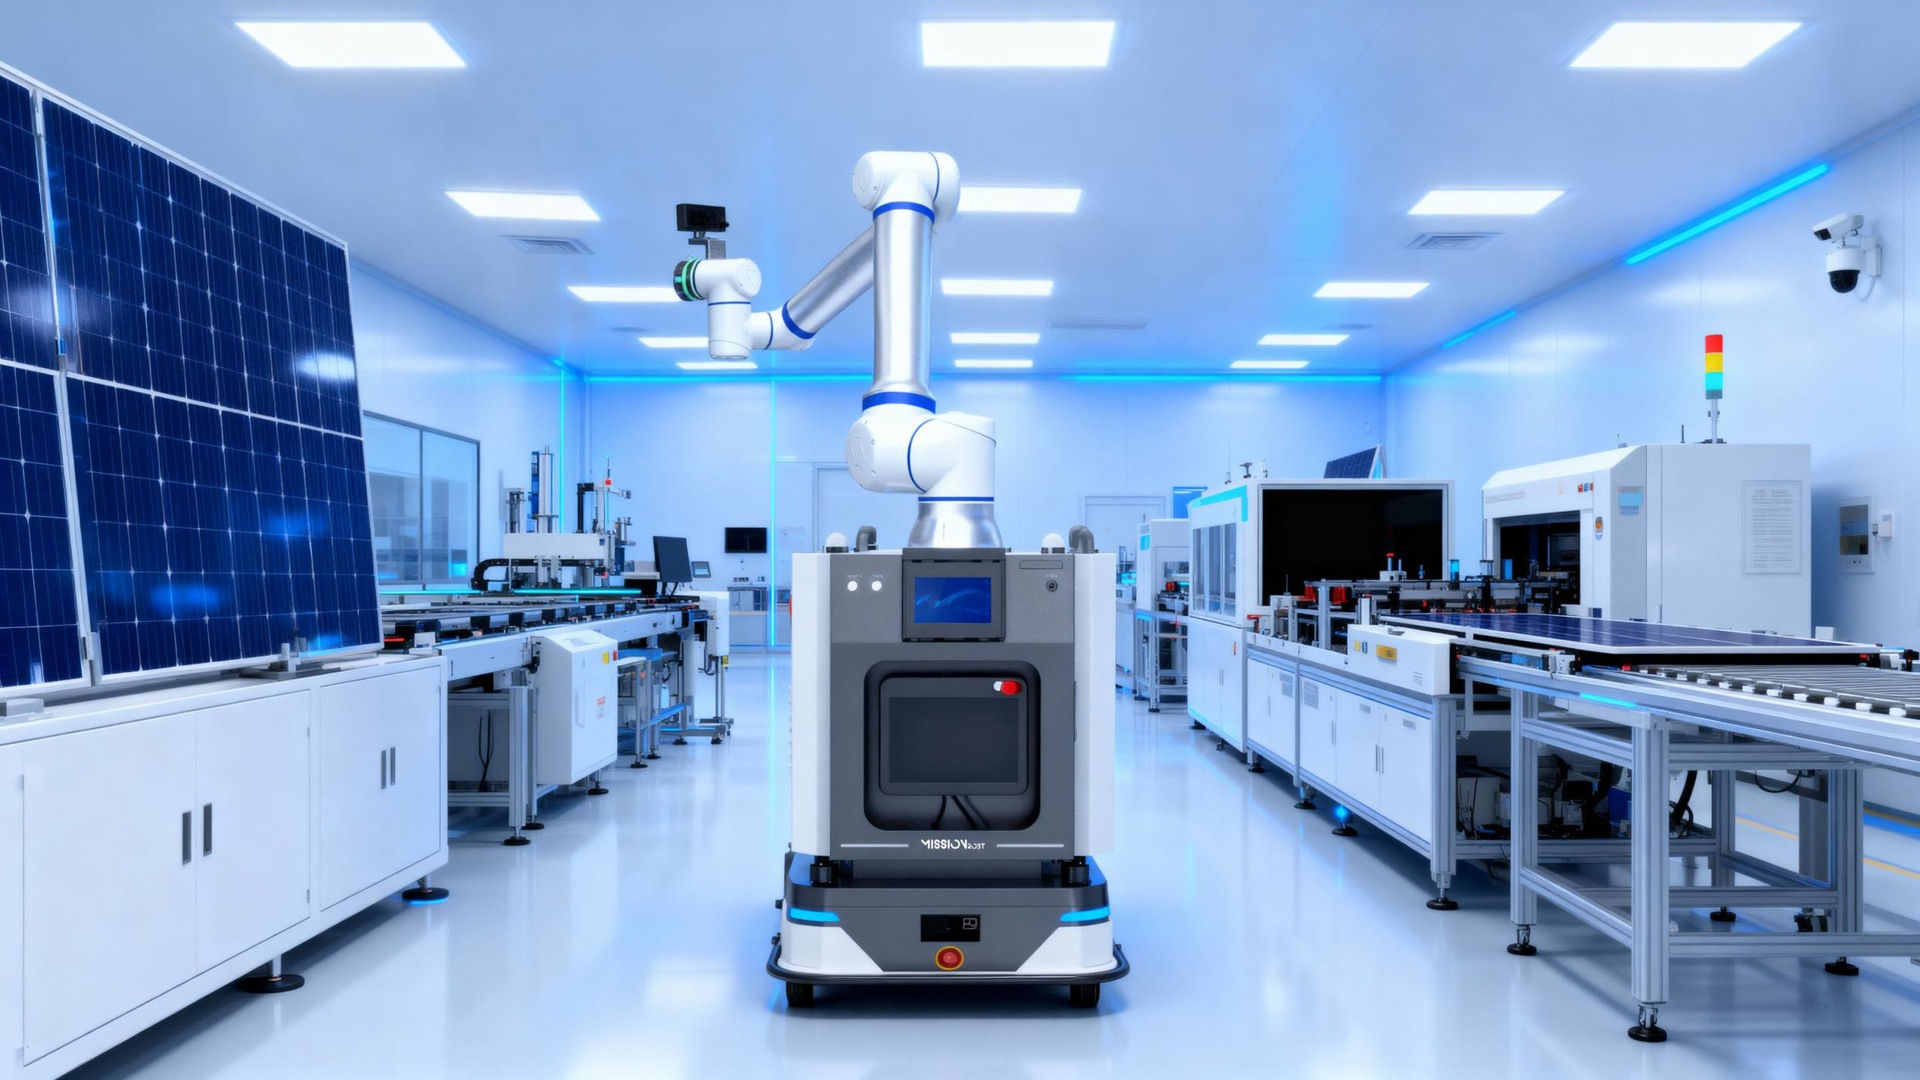
Batterie & Photovoltaik
Materialflüsse zwischen Prozessschritten verbinden und Bauteile bedarfsgerecht an Fertigungsstationen übergeben.
Technische Orientierung
PRODUKTREIHEN IM VERGLEICH.
| Reihe | Aufgabe | Traglast laut Prospekt | Ausgewählte Merkmale |
|---|---|---|---|
| M-Bot | Mobile Manipulation | 12 kg Roboterarm 150 / 300 kg Plattform, je nach Modell |
1.304 mm Arbeitsradius ±0,03 mm Wiederholgenauigkeit des Arms |
| M-Spark | Autonomer Transport / Plattform | 80 bis 500 kg, je nach Modell | VM650 / VM500: omnidirektional VD450 / VD550: Differentialantrieb |
| M-Speed | Materialübergabe per Förderaufbau | 50 kg Fördertraglast | LD450-LB: 450–850 mm Andockhöhe LD450-EB: 350–850 mm Andockhöhe |
| M-Flex | Transport mit Hubplattform | 400 kg / 600 kg (TU400 / TU600) | 60 mm elektrischer Hubweg |
| M-Force | Palettentransport / Hubaufgaben | 1.600 kg / 1.400 kg (FL1600 / SL1400) | FL1600: 120 mm Standard-Hubhöhe SL1400: 1.600 / 3.000 mm Standard-Hubhöhe |
Technische Angaben gemäß MISSION-Prospekt, Seiten 5–11 (gedruckte Seitennummern). Traglasten und Genauigkeiten beziehen sich auf die jeweils genannte Komponente. Ausführung, Einsatzbedingungen und Schutzkonzept werden anwendungsbezogen abgestimmt.
DAS GESAMTE PORTFOLIO IM PROSPEKT
Alle Baureihen, technischen Daten und Anwendungsbeispiele auf 32 Seiten.
Demnächst bei Cobomatics
WELCHE AUFGABE
SOLL IHR ROBOTER ÜBERNEHMEN?
Sie möchten Maschinen versorgen, Material transportieren oder Handhabungsaufgaben mobil automatisieren? Beschreiben Sie uns Ihren Prozess. Gemeinsam klären wir, welche MISSION-Konfiguration dafür infrage kommt und wie der aktuelle Verfügbarkeitsstand aussieht.
Office: +49 (0) 371 33 566 104
Service: +49 (0) 3724 85 77 55
E-Mail: info@cobomatics.de
TCC
Annaberger Str. 240
09125 Chemnitz
Zimmer 512
Neuanlagen
Modernisierung
Erweiterung / Umbauten
Integration
Dipl.-Ing. Jan Kermer
Besucheranschrift:
TCC
Annaberger Str. 240
09125 Chemnitz
Zimmer 512
CS66
CS612
CS620
CS625
CS530H
Service: +49 (0) 3724 85 77 55
E-Mail: info@cobomatics.de
Web: cobomatics.de
Produkte
Cobot CS-Serie
CRA-Serie
Kontakt
Aktuelles
Impressum
Datenschutz
Inhaber
Dipl.-Ing. Jan Kermer
Dipl.-Ing. Jan Kermer
Besucheranschrift:
TCC
Annaberger Str. 240
09125 Chemnitz
Zimmer 512
Office: +49 (0) 371 33 566 104
Service: +49 (0) 3724 85 77 55
E-Mail: info@cobomatics.de


